التقنية
تصمّم تاريند آلاتها وتصنّعها وتشغّلها بنفسها، وتدمج فيها برمجيات الرؤية الآلية والذكاء الاصطناعي. من التصميم الميكانيكي إلى أتمتة الخط، تُصمَّم المكوّنات بما يتوافق بعضها مع بعض.
التصميم والهندسة ثلاثية الأبعاد
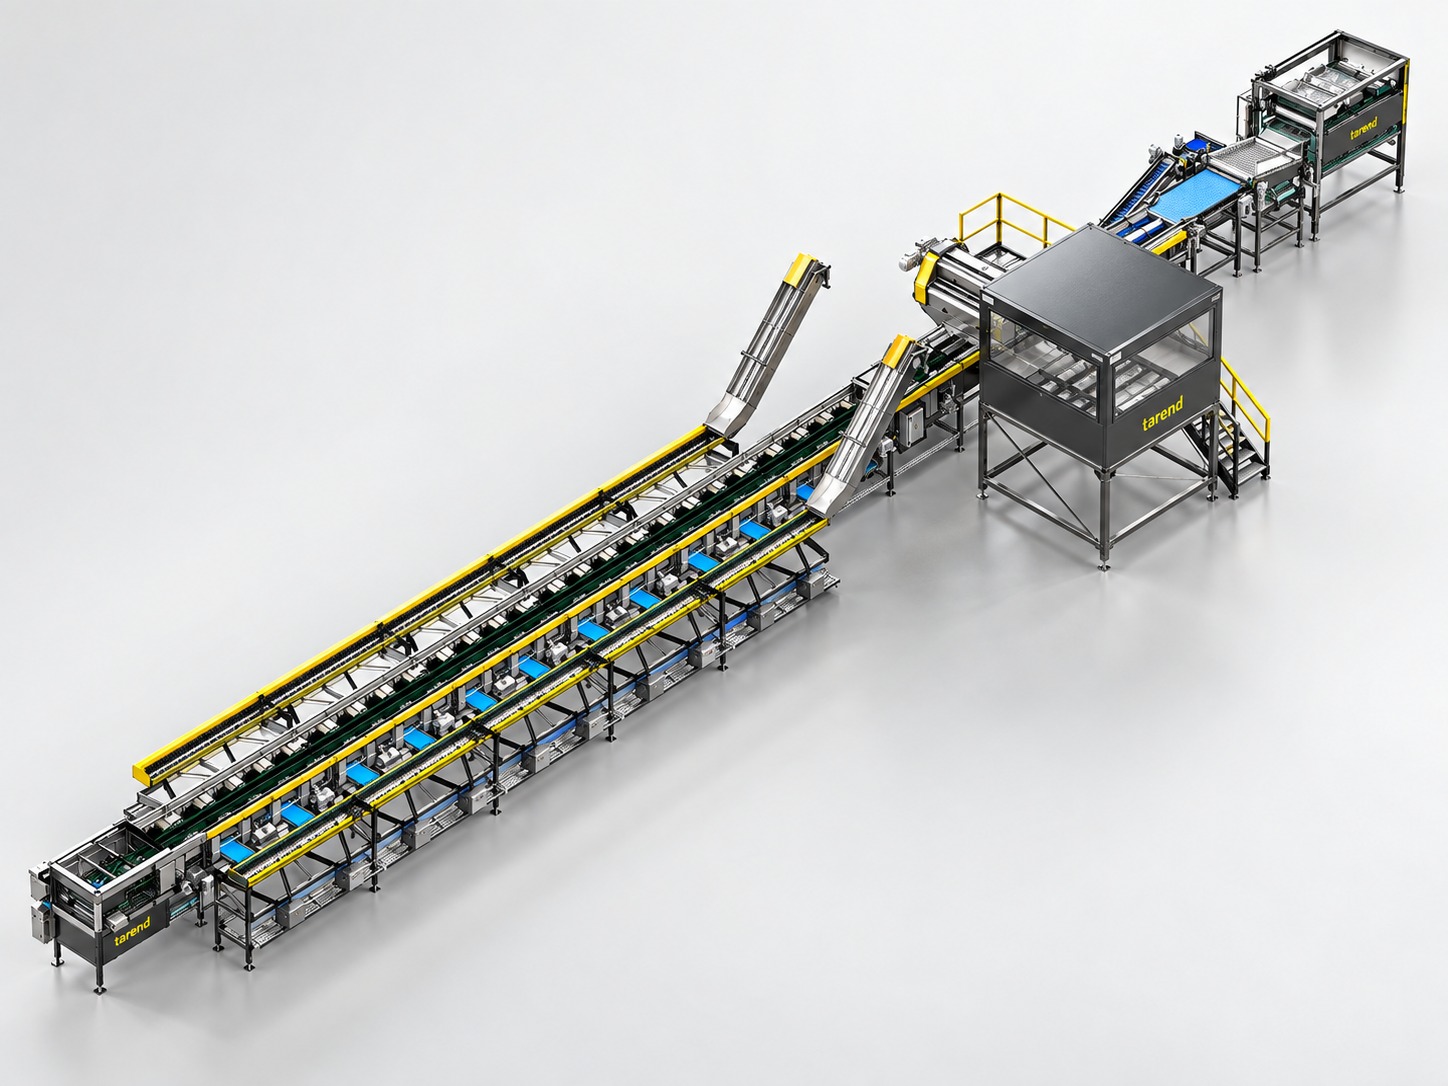
تُنمذَج كل آلة في ثلاثة أبعاد قبل دخولها الإنتاج. وتُفحص على الشاشة تفاوتات القطع ومساحات الحركة ومنافذ الصيانة؛ ويُبنى مخطط الخط ثلاثي الأبعاد داخل مبنى العميل القائم. وبذلك تُكتشف في مرحلة التصميم التعارضات التي كانت ستظهر في الموقع، ما يختصر زمن التركيب والتشغيل.
الرؤية الآلية
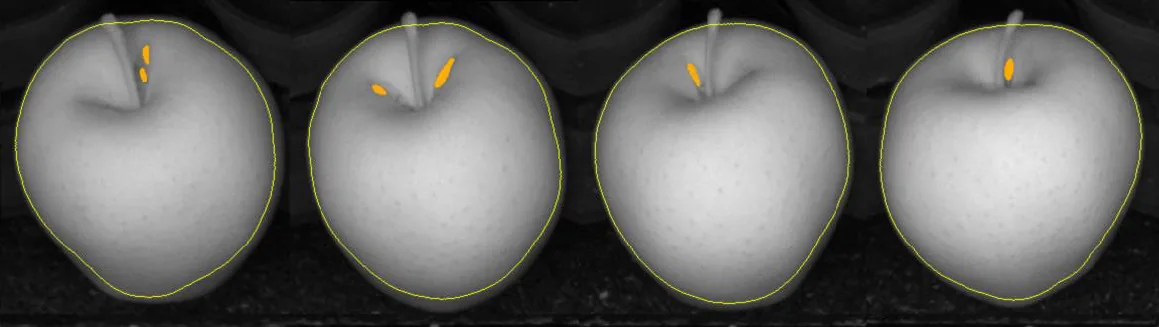
تدور الثمرة على كوب النقل وتمرّ أمام عدّة كاميرات بإضاءة مضبوطة، فيُصوَّر سطحها كاملاً. ومن هذه الصور يُحسب الحجم واللون والجودة الخارجية. أما الوزن فيُقاس على حدة: توزن كل ثمرة في كوبها بواسطة وحدة الوزن. أما الجودة الداخلية فتُقاس دون تقطيع: يُمرَّر ضوء مركّز عبر الثمرة، ويكشف طيف الضوء النافذ حالتها الداخلية.
التعلّم الآلي
تصدر قرارات التدريج عن نماذج متعلّمة لا عن قواعد ثابتة. وتُدرَّب هذه النماذج على صور جُمعت في ظروف إنتاج حقيقية، ما يمنحها تفوّقاً على الخوارزميات القائمة على القواعد في العيوب التي يصعب التمييز بينها، كتشقّقات طرف العنق ولفحة الشمس وصدأ القشرة. وتتحسّن الدقة كلما اتّسعت مجموعة البيانات.
الأتمتة والتكامل
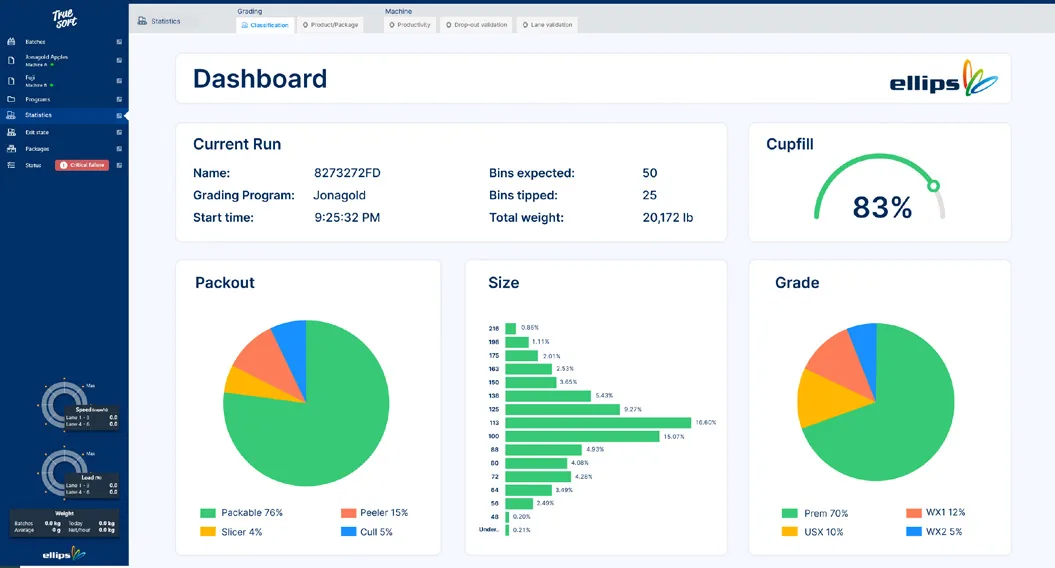
تعمل جميع الوحدات، من تفكيك البالتات إلى رصّها، ضمن بنية تحكّم واحدة. ويختار المشغّل على الشاشة أي عيب يُرفض وأي فئة تذهب إلى أي مخرج؛ ويمكن للخط نفسه أن يعمل بعتبات جودة مختلفة لعملاء وأسواق مختلفة. ويقلّل الشدّ التلقائي للسلسلة والتشحيم التلقائي والغسيل التلقائي للأكواب من أعمال الصيانة وفترات التوقّف.
الروبوتات
تتولّى الروبوتات سداسية المحاور تفكيك البالتات، ويتولّى نظام روبوتي كرتيزي تفريغ الصناديق الكبيرة، وتتولّى الروبوتات رباعية المحاور رصّ البالتات. ويُبرمَج الروبوت وفق أبعاد الصندوق ونمط الرصّ على البالتة، فيحافظ على ثبات سرعة الخط في المواضع التي يكون فيها العمل اليدوي أشقّ وأكثر تكراراً.
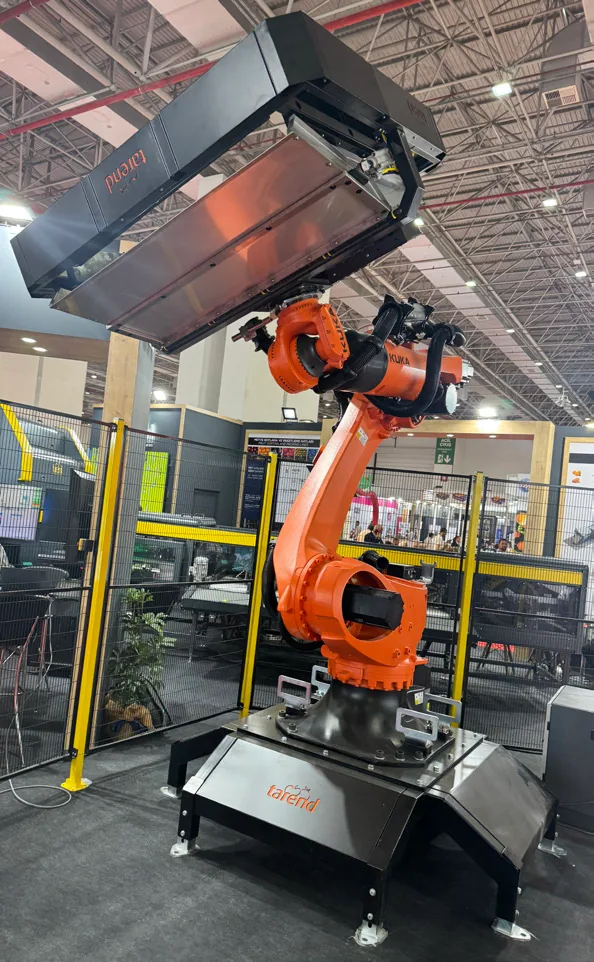
من التصميم إلى أرض المصنع
نماذج ثلاثية الأبعاد لآلاتنا — مشكلات تُحلّ على الشاشة قبل أن تبلغ الإنتاج.
تجمع تاريند بين هيكل آلة متين ومكوّنات مصمَّمة خصيصاً للمناولة اللطيفة وبين فرز الجودة الخارجية والداخلية المدمج بالذكاء الاصطناعي الذي تقترب نسبة نجاحه من 100 %.
لنخطّط خطّكم معاً
من تحليل الاحتياجات إلى التشغيل التجريبي — بتركيز على أداء قابل للقياس وعائد استثمار سريع.